
Körperwiegen schärft Blick - Robohund lernt neuen Trick
Aufgrund ihrer starren Augen und des geringen Abstandes zwischen selbigen hätten viele Insekten eigentlich ihre liebe Not mit dem dreidimensionalen Sehen. Um trotzdem Tiefenwahrnehmung herbeizuführen, wiegen sie ihren Körper rhythmisch hin und her. Diese "Peering" genannte Strategie hat ein Team um Linzer Forschende nun Roboterhunden "beigebracht" und damit deren Fähigkeit, Verdecktes zu sehen, verbessert, wie man im Fachjournal "Science Robotics" darlegt.
Beim Menschen entsteht der Tiefeneindruck durch eine geschickte Verrechnung der beiden leicht unterschiedlichen Bilder, die unsere im Gesicht etwas versetzten, beweglichen Augen liefern. Die Facettenaugen von Insekten bestehen zwar aus sehr vielen Einzelaugen, sind aber starr, und der geringe Abstand zueinander bringt entsprechend wenig Tiefeninformation. Die holen sich die Tiere über das "Peering", einer wiegenden Bewegung von einer auf die andere Seite. Dadurch bewegen sich näher liegende Objekte schneller als weiter hinten im Blickfeld liegende, was in den auch nicht mit unendlichen Ressourcen ausgestatteten, kleinen Insektengehirnen zur 3D-Informationsgewinnung genutzt werden kann. So schätzen die Tiere Abstände etwa zu Beutetieren oder Jägern ein.
Das internationale Forschungsteam mit Beteiligung vom Institut für Computergrafik der Universität Linz (JKU) hat sich nun an dieser auch "Bewegungsparallaxe" genannten Methode Anleihen genommen, um ein Problem anzugehen, das autonome KI-gestützte Systeme in komplexeren Umwelten haben. So verlassen sich viele solche Systeme - wie die mittlerweile recht bekannten Roboterhunde - punkto Umgebungseinschätzung im Stillstand auf zweidimensionale Bilddaten in Kombination mit 3D-Informationen, die Sensoren liefern.
Das funktioniert in der Regel gut, hat aber Grenzen, wie es in einer Aussendung der JKU zu der Publikation des Erstautors Oliver Bimber heißt. Schwierig wird es nämlich, wenn sich eine Szenerie bzw. ein Objekt von Sensoren nur zum Teil einsehen oder erfassen lässt, wenn etwa Blätter, Äste oder hohes Gras den direkten Blick auf eine Stelle verwehren - "eines der hartnäckigsten Probleme der visuellen Exploration im Freigelände", wird Bimber zitiert.
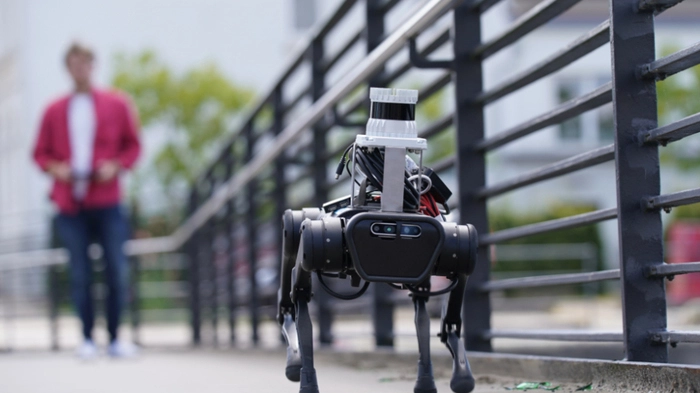
In Zusammenarbeit mit Kolleginnen und Kollegen aus Italien und Großbritannien trainierte das Linzer Team also das Peering-Verhalten sozusagen einem handelsüblichen Roboterhund an. Um dieses tierische Verhalten dem "Tier" näherzubringen, musste es mit Hilfe von Zoologen, Informatikern und Robotikexperten zuerst mathematisch modelliert werden. In anschließenden Feldversuchen bewegte sich der robotische Vierbeiner dann beispielsweise durch bewaldetes Gebiet mit Laub an den Ästen und am einer natürlichen Umgebung entsprechend ungeordneten Boden oder ließ sie vor semi-durchsichtigen Hecken "peeren".
Die technische Verarbeitung der so in Bewegung gewonnenen Einzelbilddaten erlaube gewissermaßen Aufbau einer großen "virtuellen Linse", die sich so einstellen lasse, dass die Vegetation im Vordergrund verschwimmt, während die teilverdeckten Objekte dahinter schärfer werden. Das erlaube es dann letztlich, dass die KI-Programme, mit denen sich die Systeme einen Reim auf das Gesehene machen, die verborgene Szene verstehen können.
Die neue Herangehensweise soll in Situationen helfen, wo Robotersysteme beispielsweise im Unterholz mit Suchaufgaben - etwa in Rettungsszenarien, wo Menschen nur schwer Zugang haben - eingesetzt werden. Die Strategie könnten prinzipiell nicht nur vierbeinige "Roboterplattformen", sondern auch zwei- oder sechsbeinige, sowie radgestützte oder kriechende Systeme einsetzen, heißt es in der Publikation. Die Forschenden sehen darin einen Schlüssel zu einem verbesserten Verständnis für Szenen und Situationen, zum Erkennen von Tarnungen und für die eigenständige Navigation durch komplexe Umgebungen. Von Insekten könne man eben lernen, "dass Wahrnehmung kein passiver Vorgang ist, sondern ein aktives Verhalten", so Bimber.
(S E R V I C E - https://dx.doi.org/10.1126/scirobotics.aed8577 )